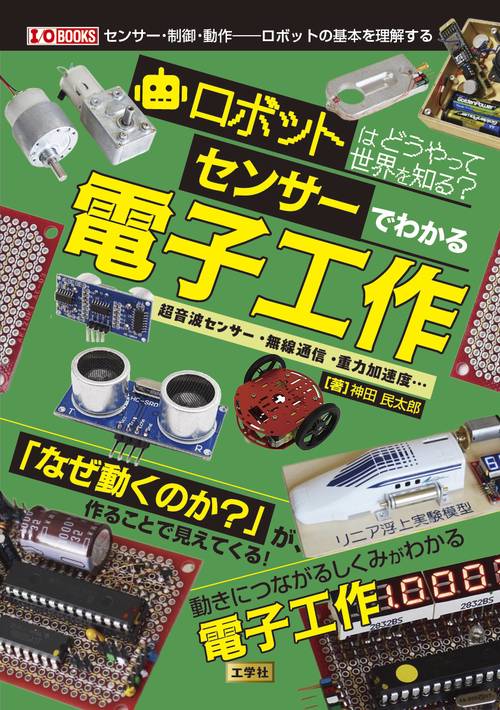
ロボットはどうやって世界を知る?センサーでわかる電子工作
  • 発売日:2026/01/27
  • 出版社:工学社
  • ISBN:9784777523269

サンプルサンプル

ロボットはどうやって世界を知る?センサーでわかる電子工作

ロボットはどうやって世界を知る?センサーでわかる電子工作

通常価格 2,970 円(税込)
通常価格 セール価格 2,970 円(税込)
SALE 売り切れ
  • 発売日:2026/01/27
  • 出版社:工学社
  • ISBN:9784777523269
ネットストア在庫 詳細
    読み込み中...
My店舗在庫

    ほかの店舗在庫を見る

    ログインするとMy店舗登録で店頭在庫と
    店舗お受け取り可否が確認できます。

    新規会員登録
    ログイン ※パスワードお忘れの方はこちら
    商品説明
     本書は、ロボットや電子工作を題材にしながら、「ものはなぜ動くのか」「どうやって外の世界を感じ、判断し、動作につなげているのか」という仕組みを、実験と工作を通して理解できる一冊です。
    完成品を作ること自体を目的とするのではなく、センサー → 判断 → 動作というロボットや電子システムの基本構造を軸に、「見えない現象がどのように数値になり、動きに変わるのか」を段階的に解説しています。

     第1部では、ラインを追いかけるロボット、距離を測る超音波センサー、人感センサー、加速度センサーといった身近なテーマを通して、センサーの基本的な考え方を学びます。
    フォトリフレクタは「色を見ている」のではなく光の反射量を数値として扱っていること、人感センサーは「人を見ている」のではなく熱の分布の変化を検知していることなど、誤解されがちなポイントを図と実験で丁寧に整理。ロボットが「考えているように見える」動作も、実際には単純な分岐処理の積み重ねであることを体感的に理解できます。

     第2部では、無線通信やモーター制御を取り上げ、装置同士を「つないで動かす」段階へと進みます。
    双方向無線では、高速通信やインターネット接続ではなく、「確実に合図を伝える」ことに特化した無線の考え方を紹介。信号が届くことの意味や制約を理解しながら、ロボットや装置の制御に無線をどう組み込むかを学びます。
    また、昇圧回路とモーター制御では、電圧・電流・消費電力の関係を実測値を交えて解説し、電池駆動の機器設計に欠かせない判断基準を身につけます。

     第3部は発展編として、重力加速度測定機やリニアモーターカー模型といった、より高度な実験に挑戦します。
    自由落下を利用した重力加速度測定では、理論式どおりにいかない実測結果を通して、「わずかな時間誤差が結果に大きなズレを生む」ことを実感。なぜ誤差が生じるのか、どこに限界があるのかを考察することで、単なる工作を超えた科学的思考力を養います。完成度よりも、試行錯誤や結果の読み取りそのものに価値を置いた構成が特徴です。

     本書は、難解な数式や理論説明を最小限に抑え、「作って、測って、確かめる」という体験を通して理解を深めることを重視しています。
     中学生・高校生の理科・技術分野の副読本や探究学習、自由研究のヒントとしてはもちろん、ロボットや電子工作に興味を持つ一般読者や、図書館向けの科学技術書としても十分に成立する内容です。
     ロボットや電子工作を入り口に、科学の見方・考え方そのものに触れられる、学習効果の高い実践的な一冊です。
    目次
    はじめに
    「プログラム」のダウンロード

    第1章ロボットはどうやって「感じて・考えて・動く」のか?
    1-1 この本でやること
    1-2 ロボットの基本構造はとても単純

    第2章ライントレースの仕組み
    2-1 ライントレースカーの構成
    2-2 フォトリフレクタは「色」を見ていない
    2-3 ロボットは「考えている」のではなく「分岐している」
    2-4 どうやって曲がるのか
    2-5 ライントレースカーを作ってみよう

    第3章音で距離を測る超音波センサー
    3-1 超音波センサーの仕組み
    3-2 距離が数値になるまで
    3-3 実験の構成と動作
    3-4 計測の落とし穴
    3-5 ロボットに「距離感」を与える

    第4章人の動きを見る人感センサー
    4-1 人感センサーは「熱の動き」を見ている
    4-2 人感センサーの中身はどうなっているか
    4-3 人感センサーを作ってみる
    4-4 ケースを作る
    4-5 「熱の変化」だけを見る人感センサー

    第5章傾きと動きを感じる加速度センサー
    5-1 加速度センサーとは何か
    5-2 三軸加速度センサーを作ってみよう
    5-3 ケースを作る
    5-4 使用実験

    第6章離れてもつながる双方向無線
    6-1 双方向無線とは
    6-2 双方向ワイヤレス呼出機を作る
    6-3 ケースを作る

    第7章昇圧回路とモーター制御
    7-1 昇圧とは何か
    7-2 モーターを制御する回路を作る

    第8章重力加速度測定機を作る
    8-1 重力加速度とは
    8-2 今回製作する重力加速度測定機
    8-3 回路図とプログラム
    8-4 落下スタート検知センサーと着地検知センサー
    8-5 測定してみる
    8-6 2/100秒の誤差はどこからきているのか?
    8-7 電磁石で鉄球を保持する方式に改良
    8-8 装置一体型ケースの製作
    8-9 改良版 重力加速度測定機の使い方

    第9章リニアモーターカー模型の浮上実験
    9-1 リニアモーターカー
    9-2 浮上実験の仕組み
    9-3 リニアモーターカーの作成
    9-4 実験方法

    索引
    詳細を表示する

    カスタマーレビュー

    honto本の通販ストアのレビュー(0件)

    並び順:
    1/1ページ

    最近チェックした商品

    丸善ジュンク堂書店 公式YouTubeチャンネル

    真夜中の本屋で語る田辺青蛙の「大阪怪談」|ミッドナイトジュンクラブ

    動画に関連する商品より
    御堂筋線怪談
    御堂筋線怪談

    小原猛の真夜中 怪談話|ミッドナイトジュンクラブ

    動画に関連する商品より
    琉球怪談 第二版
    琉球怪談 第二版