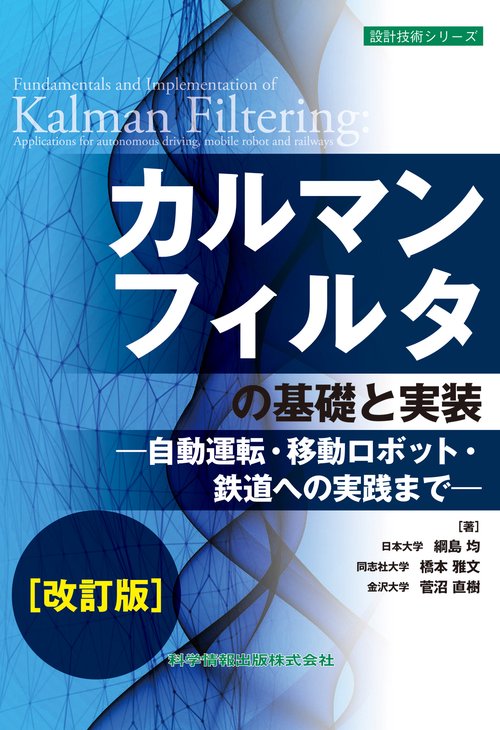
カルマンフィルタの基礎と実装 自動運転・移動ロボット・鉄道への実践まで[改訂版]

サンプルサンプル

カルマンフィルタの基礎と実装 自動運転・移動ロボット・鉄道への実践まで[改訂版]

カルマンフィルタの基礎と実装 自動運転・移動ロボット・鉄道への実践まで[改訂版]

通常価格 4,730 円(税込)
通常価格 セール価格 4,730 円(税込)
SALE 売り切れ
ネットストア在庫 詳細
    読み込み中...
My店舗在庫

    ほかの店舗在庫を見る

    ログインするとMy店舗登録で店頭在庫と
    店舗お受け取り可否が確認できます。

    新規会員登録
    ログイン ※パスワードお忘れの方はこちら
    商品説明
    【改訂版への序文】※一部抜粋

    2021 年9 月に刊行した 「カルマンフィルタの基礎と実装」 は、これまでに刊行されたカルマンフィルタの基礎に関する書籍と異なり、実際の応用時の実装について重点的に記述したものであり、著者らの意図は、ある程度受け入れられたものと思われる。
    一方で、いくつかの追記、修正すべき事項があることもわかった。具体的な追記修正事項は、以下のとおりである。

    ・ 第2章「 非線形カルマンフィルタ」 において、アンセンティッドカルマンフィルタ( UKF) には幾つかの異なるアルゴリズムがあるため、初版で記載したアルゴリズムに加え、もうひとつの代表的なアルゴリズムを追加した。

    ・ 第4章「 多重モデル法による状態推定」 おいては、例題がないため理解が困難であった部分があった。そこで、適用例を追加して理解を深められるように配慮した。

    ・ 第9章 「LiDAR による道路白線の曲率推定」 において、ここで使用しているアンセンティッドカルマンフィルタ (UKF)、線形カルマンフィルタのアルゴリズムを詳細に記載した。

    ・ 雑音に関する記述を「 システム雑音」、「センサ雑音」 で統一するとともに、誤記の修正をおこなった。

    【概要】※初版の抜粋
    本書は、3 部で構成されている。
    「第1 部 カルマンフィルタの基礎」 ではこれ以降の章のベースとなるカルマンフィルタの基礎について解説している。
    本書では、線形カルマンフィルタ (KF) の導出にあたっては、できるだけわかりやすく解説するために、一般によく知られた最小二乗推定法を拡張してカルマンフィルタを導出するという構成を採用した。
    また、非線形のカルマンフィルタとして、拡張カルマンフィルタ( EKF)、アンセンティッドカルマンフィルタ( UKF) の導出についても説明している。さらに、実環境において重要となるデータアソシエーションについては、独立した章を設けて解説した。
    加えて、複数のカルマンフィルタによる推定を確率的に統合する方法として、Interacting Multiple Model( IMM) 法について基本概念を解説した。
    「第2 部 移動ロボット・自動車への応用」では、ビークルの状態推定におけるカルマンフィルタの重要性を説明したのち、ビークルの自己位置推定、周辺環境の移動物体の運動状態推定、センサ故障診断、道路白線の曲率推定に対するカルマンフィルタの適用事例を解説した。
    「第3 部 鉄道の状態監視への応用」 においては、鉄道における状態監視の現状と展望について説明したのち、鉄道車両の車体の上下振動加速度から軌道の形状を推定するという逆問題に対する適用例を示した。
    さらに、Interacting Multiple Model( IMM) 法を用いた鉄道車両サスペンションの故障検知への応用事例を解説した。
    目次
    【目次】

    第Ⅰ部 カルマンフィルタの基礎

    第1章 線形カルマンフィルタ

    1−1 確率分布

    1−2 ベイズの定理

    1−3 動的システムの状態空間表現

    1−4 離散時間における動的システムの表現

    1−5 最小二乗推定法

    1−6 重み付き最小二乗推定法

    1−7 逐次最小二乗推定法

    1−8 線形カルマンフィルタ(KF)


    第2章 非線形カルマンフィルタ

    2−1 拡張カルマンフィルタ(EKF)

    2−2 アンセンティッドカルマンフィルタ(UKF)


    第3章 データアソシエーション

    3−1 センサ情報の外れ値の除去

    3−2 ターゲット追跡問題におけるデータ対応付け


    第4章 多重モデル法による状態推定

    4−1 多重モデル法

    4−2 Interacting Multiple Model(IMM)法

    4−3 適用例

    4−4 IMM法の利点と適用限界


    第Ⅱ部 移動ロボット・自動車への応用

    第5章 ビークルの自律的な誘導技術

    5−1 はじめに

    5−2 ビークルに搭載されるセンサ

    5−3 ビークルの自律的な誘導に必要とされる技術

    5−4 カルマンフィルタの重要性


    第6章 自己位置推定

    6−1 はじめに

    6−2 自己位置推定の方法

    6−3 デッドレコニングとRTK-GPSによる自己位置推定

    6−4 デッドレコニングの状態方程式

    6−5 ランドマーク観測における観測方程式


    第7章 LiDARによる移動物体追跡

    7−1 はじめに

    7−2 LiDARによる周辺環境計測

    7−3 移動物体検出

    7−4 移動物体追跡

    7−5 実験


    第8章 デッドレコニングの故障診断

    8−1 はじめに

    8−2 実験システムとモデル化

    8−3 故障診断

    8−4 実験


    第9章 LiDARによる道路白線の曲率推定

    9−1 はじめに

    9−2 実験システムと白線検出

    9−3 白線の線形情報推定

    9−4 実験


    第10章 路面摩擦係数の推定

    10−1 はじめに

    10−2 IMM法による状態推定

    10−3 推定シミュレーション

    10−4 実車計測データへの適用


    第Ⅲ部 鉄道の状態監視への応用

    第11章 鉄道における状態監視の現状と展望

    11−1 はじめに

    11−2 状態監視の一般的概念と方法

    11−3 車両の状態監視

    11−4 軌道の状態監視

    11−5 軌道状態監視システムの開発事例

    11−6 今後の展望


    第12章 軌道形状の推定

    12−1 はじめに

    12−2 車両モデル

    12−3 軌道形状の推定

    12−4 シミュレーションによる推定手法の評価

    12−5 実車走行試験


    第13章 鉄道車両サスペンションの異常検出

    13−1 はじめに

    13−2 鉄道車両サスペンションの故障診断

    13−3 シミュレーションによる推定手法の検証
    詳細を表示する

    カスタマーレビュー

    honto本の通販ストアのレビュー(0件)

    並び順:
    1/1ページ

    最近チェックした商品

    丸善ジュンク堂書店 公式YouTubeチャンネル

    真夜中の本屋で語る田辺青蛙の「大阪怪談」|ミッドナイトジュンクラブ

    動画に関連する商品より
    御堂筋線怪談
    御堂筋線怪談

    小原猛の真夜中 怪談話|ミッドナイトジュンクラブ

    動画に関連する商品より
    琉球怪談 第二版
    琉球怪談 第二版